이 단원 목차
운동은 최적화와 같지 않다
이상적인 용수철의 질량은 관성 때문에 평형점을 지나 진동합니다. 기본 경사하강은 목적을 줄이는 일차 갱신입니다. 둘 다 기울기를 포함할 수 있지만 상태·단위·에너지 수지가 다릅니다. 학습에 비유하기 전에 물리 모형을 먼저 정의합니다.
일차원 용수철, 질량 kg, 강성 N/m, 마찰·외력 없음, 평형점 기준 변위 m를 가정합니다. 초기 속도는 0입니다. 계의 경계와 가정을 정해야 어떤 보존을 주장할지 알 수 있습니다.
힘에서 정확한 궤적까지
이면 , , 입니다. 지정 단위에서 이면 주기는 초입니다.
음의 복원력은 평형점으로 향하지만 위치가 단조롭게 0으로 가는 것은 아닙니다. 속도가 독립적인 상태 변수입니다.
보존 에너지 유도
위치에너지 의 음의 미분이 힘이고 운동에너지는 입니다.
운동방정식과 마찰·외부 일의 부재를 써서 상쇄합니다. 감쇠를 추가하면 에너지 수지가 달라져 보존을 그대로 주장할 수 없습니다.
기준 초기 에너지는 0.5 J입니다. 4분의 1주기에는 위치가 0이고 모두 운동에너지입니다. 반주기에는 위치 m에서 다시 위치에너지가 됩니다.
갱신 순서가 있는 수치해법
속도 먼저의 symplectic Euler를 씁니다.
위치는 새 속도를 사용합니다. 둘 다 이전 값을 쓰는 전진 Euler와 다릅니다. 의 첫 단계는 , 에너지는 0.49505 J입니다. 정확히 0.5가 아닙니다.
Symplectic 구조 보존은 매 단계의 원래 에너지 정확 보존과 다릅니다. ‘물리 구조를 보존하는’ 학습 모형도 무엇을 어떤 오차로 보존하는지 명시해야 합니다.
안정 구간 유도
상태 의 갱신 행렬은
이고 trace는 입니다. 이면 고유값이 단위원에 있어 이 선형 문제의 궤적이 유계입니다. 경계 2에서는 중복 고유값만으로 유계 거듭제곱을 보장하지 못하고 결함 행렬의 선형 성장이 생길 수 있습니다. 부피 보존만으로 안정성을 보장하지는 않습니다.
실험은 100회 상태에서 최대 에너지 편차를 계산합니다. 간격을 바꾸면 최종 시간도 달라집니다. 수렴 차수를 보려면 물리적 최종 시간을 고정하고 반복 수를 바꾸세요.
실험과 연구 확장
파랑은 정확한 위치, 주황은 같은 표시 시점의 수치 위치입니다. 표에는 최종 위치·속도, 초기·최종 에너지, 최대 편차를 표시합니다. 위치 곡선이 비슷하다고 에너지 보존이나 장시간 정확도를 입증한 것은 아닙니다.
AI 연구에서는 학습한 힘을 알려진 미분과 비교하고 궤적·단위·보존량·해상도 민감도를 검사하세요. 짧은 궤적을 맞춘 모형이 긴 시간이나 다른 초기값에서는 실패할 수 있습니다. Hamiltonian 매개변수화도 상태와 해법 가정 아래의 구조만 제공합니다.
연구 확장: 보존량이 일정해도 운동을 제어하지 못할 수 있다
기존 그림의 에너지 출렁임은 마찰이 아니라 지정한 해법의 성질입니다. 100개 점의 추세를 보고 안정성을 추측하는 대신, 왜 유계인지 직접 증명해 봅시다. 외력 없는 선형 용수철과 질량 1 kg을 유지하고 양의 간격 h를 고정합니다. 정확한 산술에서 속도 먼저 symplectic Euler가 보존하는 수정 이차형식은 다음과 같습니다.
보정항도 에너지 단위입니다. 시간×강성×변위×속도는 J입니다. 이 식은 이 선형 진동자와 이 갱신 순서에 대한 결과입니다. 모든 symplectic 해법이 어떤 근처 에너지를 정확히 보존한다는 일반 명제나, 수정량이 실제 장치의 물리 에너지라는 주장이 아닙니다.
그림을 보기 전에 불변량을 증명하기
v'=v−h(k/m)q, q'=q+hv'를 대입해 전개합니다.
따라서 정확한 산술에서는 반복 횟수에 관계없이 H_h가 일정합니다. 원래 E는 일반적으로 진동합니다. 부동소수점 계산에는 반올림 오차가 있으므로 작은 불변량 잔차는 계산의 특성을 측정하며 정확한 물리 보존을 입증하지 않습니다. 식 자체가 h에 의존하므로 도중에 간격을 바꾸면 보존량도 달라집니다. 이 증명을 적응 간격에 그대로 적용할 수는 없습니다.
양의 정부호가 어떻게 상계를 주는가
에너지에 맞춘 좌표를 쓰면 고정 질량 아래 Q와 P의 단위가 같습니다. z는 무차원 간격입니다.
대칭 행렬의 고유벡터는 (1,1), (1,−1)이고 고유값은 1−z/2, 1+z/2입니다. 0<z<2에서는 둘 다 양수입니다. 두 방향으로 대각화하거나 2|QP|≤Q²+P²를 쓰면 아래 첫 부등식을 얻습니다. v0=0이므로 H_h(q0,0)=E0입니다. 양수로 나누면 두 번째 상계를 얻습니다.
비율은 q0≠0일 때만 씁니다. q0=v0=0이면 궤적은 항상 0이므로 비율이 필요하지 않습니다. 초기 속도가 임의이면 상계 가운데의 E0를 H_h(q0,v0)로 바꿔야 합니다. 둘이 같은 것은 초기 속도 0의 특수성입니다.
직관적으로 H_h 일정은 (Q,P) 평면에서 기울어진 타원입니다. 타원의 폭이 유한하므로 q, v와 물리 에너지가 유계입니다. z가 2로 접근하면 한 고유값이 0으로 가고 타원이 길어집니다. 보존량이 정확히 일정해도 에너지 상계는 커집니다. 이 결과는 화면의 100개 상태뿐 아니라 모든 이산 시간에 성립하지만, 임의로 긴 물리적 시간의 위상 오차가 작다는 뜻은 아닙니다.
경계 사례를 정확히 계산하기
기존 불안정 예제 h=1 s, k=4 N/m, q0=1 m에서는 z=2입니다. 중복 고유값 −1에 0이 아닌 멱영 부분이 남습니다.
마지막 줄은 이 초기값에 대한 식입니다. 100회 뒤 q=201 m, v=400 m/s, E=160802 J가 되지만 E0는 2 J였습니다. 수정형식은 여전히 정확히 2 J입니다. 이제 등위집합은 유계 타원이 아니라 두 평행선입니다. 양의 고유값 하나가 사라져 운동을 막지 못합니다. 행렬식 1과 고유값 크기 1만으로 거듭제곱의 유계성을 대신할 수 없는 이유입니다.
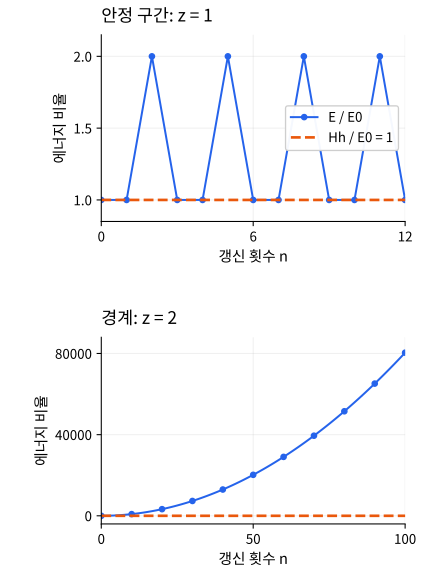
위쪽은 h=0.5, k=4의 처음 12회, 아래쪽은 h=1, k=4의 100회 갱신이며 모두 q=1, v=0에서 시작합니다. 점은 이산 해법의 상태이지 정확한 물리 궤적을 보간한 것이 아닙니다. 서로 다른 세로축 눈금을 명시했습니다. 아래 표는 초기 상태와 100회 갱신을 포함합니다. 행마다 최종 물리적 시간 T=100h가 다르므로 고정 시간 수렴 실험이 아닙니다.
| h (s) | z | min E/E0 | max E/E0 |
|---|---|---|---|
| 1/10 | 0.2 | 0.909100 | 1.111059 |
| 1/2 | 1.0 | 1.000000 | 2.000000 |
| 9/10 | 1.8 | 0.526986 | 9.999591 |
| 1 | 2.0 | 1.000000 | 80401.000000 |
유리수 산술로 재현하기
독립 코드는 설명을 확장합니다. 현재 조작형 실습에 수정 에너지 표시를 새로 연결한 것은 아닙니다. Fraction을 사용해 불변량과 경계 식을 정확히 검사합니다. 안정 사례 검사는 k=4이므로 지정한 수치 단위에서 z/2=h를 사용합니다.
from fractions import Fraction as F

def energy(q, v, k):
    return (v*v + k*q*q) / 2

def run(h, k, steps=100):
    q, v = F(1), F(0)  # m = 1 kg, q0 = 1 m
    E0 = energy(q, v, k)
    H0 = E0 - h*k*q*v/2
    energies = [E0]
    for n in range(1, steps+1):
        v -= h*k*q
        q += h*v
        E = energy(q, v, k)
        assert E - h*k*q*v/2 == H0
        if h < 1:  # k=4, so z=2h and z/2=h
            assert E0/(1+h) <= E <= E0/(1-h)
        else:  # h=1, k=4: exact defective-boundary solution
            assert q == (-1)**n * (1+2*n)
            assert v == (-1)**n * 4*n
            assert E == 16*n*n + 8*n + 2
        energies.append(E)
    return q, v, min(energies)/E0, max(energies)/E0

for h in [F(1,10), F(1,2), F(9,10), F(1)]:
    q, v, lo, hi = run(h, F(4))
    print(f"h={str(h):>4}, min E/E0={float(lo):.6f}, "
          f"max E/E0={float(hi):.6f}")
q, v, _, _ = run(F(1), F(4))
print("boundary q100, v100, E100:", q, v, energy(q, v, F(4)))
연구 점검과 해설 문제
- h=0.5, k=4는 모든 n에서 무엇을 보장하나요? z=1이므로 2/3≤E_n/E0≤2입니다. n=1에서는 v=−2, q=0, E=2 J이고 n=2에서는 v=−2, q=−1, E=4 J로 상한에 도달합니다. 모든 상태의 H_h는 2 J입니다.
- 불변량 잔차 0이 궤적 정확도를 보장하나요? 아닙니다. 경계 예제는 잔차가 0인데 위치가 무한히 커집니다. 안정 구간에서도 상태는 유계인 채 위상이 어긋날 수 있습니다. 같은 물리적 최종 시간에서 해석해와 비교하고 반복 수를 조절하며 h를 줄이세요.
- 학습한 적분기는 무엇을 보고해야 하나요? 보존하는 에너지나 이차형식을 명시하고 그 잔차를 물리적 E−E0와 구분하세요. 양의 정부호 여유 1−z/2도 검사하세요. 짧은 시간의 에너지 일치만으로 장시간 위상 정확도나 선형 용수철 밖의 타당성을 주장할 수 없습니다.
이 확장은 기존 갱신의 직접적인 대수 유도입니다. 새로운 경험적 힘 법칙이나 외부 정리를 가정하지 않습니다.
연습과 근거
- 첫 단계와 에너지를 구하세요. 답: 입니다.
- 강성을 두 배로 하면 주파수와 안정 간격은 어떻게 바뀌나요?
- 감쇠력 를 추가해 를 유도하세요.
- 반복 수뿐 아니라 같은 물리적 최종 시간에서 해법을 비교하세요.
나머지 연습의 해설
2. 강성을 두 배로 바꾸기. k>0에서 질량을 고정하면 가 로 바뀐다. 이 고정 간격 symplectic Euler 실험의 유계 운동 조건은 엄격한 부등식 이므로 허용되는 의 상한은 배로 줄어든다. 등호는 위에서 다룬 결함 경계이며 주어진 비영 초기 변위에서 유계 안정 사례가 아니다.
3. 종이에서 감쇠를 포함하기. , , 에서 같은 물리 에너지를 미분하면 이다. 이는 연속 감쇠 모델의 식이다. 실제 실습은 여전히 무감쇠 힘 법칙을 계산하므로 이 항등식으로 새로운 이산 구현의 정확한 소산을 주장하지 않는다.
4. 같은 최종 시간에서 비교하기. 공통 를 정하고 인 반복 수 을 택한다. 예를 들어 s에는 s의 100회와 s의 200회가 대응한다. 같은 의 정확한 상태를 기준으로 위치·속도·물리 에너지 오차를 비교한다. 현재 실습은 항상 100회이므로 를 바꾸면 최종 시간도 달라진다. 그 두 끝점 수치만으로 고정 시간의 수렴 실험을 대신할 수 없다.
배경은 MIT Classical Mechanics를 참고하세요. 이 검산은 지정한 용수철 모형에 대한 것이며 접촉·강체 운동의 범용 검증이 아닙니다.
설명할 수 있나요?
실험 설정과 무관한 기준 예제를 묻습니다. 답을 고르고 설명을 확인해보세요.
선택한 답과 학습 표시는 이 브라우저에 저장됩니다. 다시 풀거나 표시를 해제할 수 있습니다.